

Parametry
- 243 strony
- 9 godzin czytania
Więcej o książce
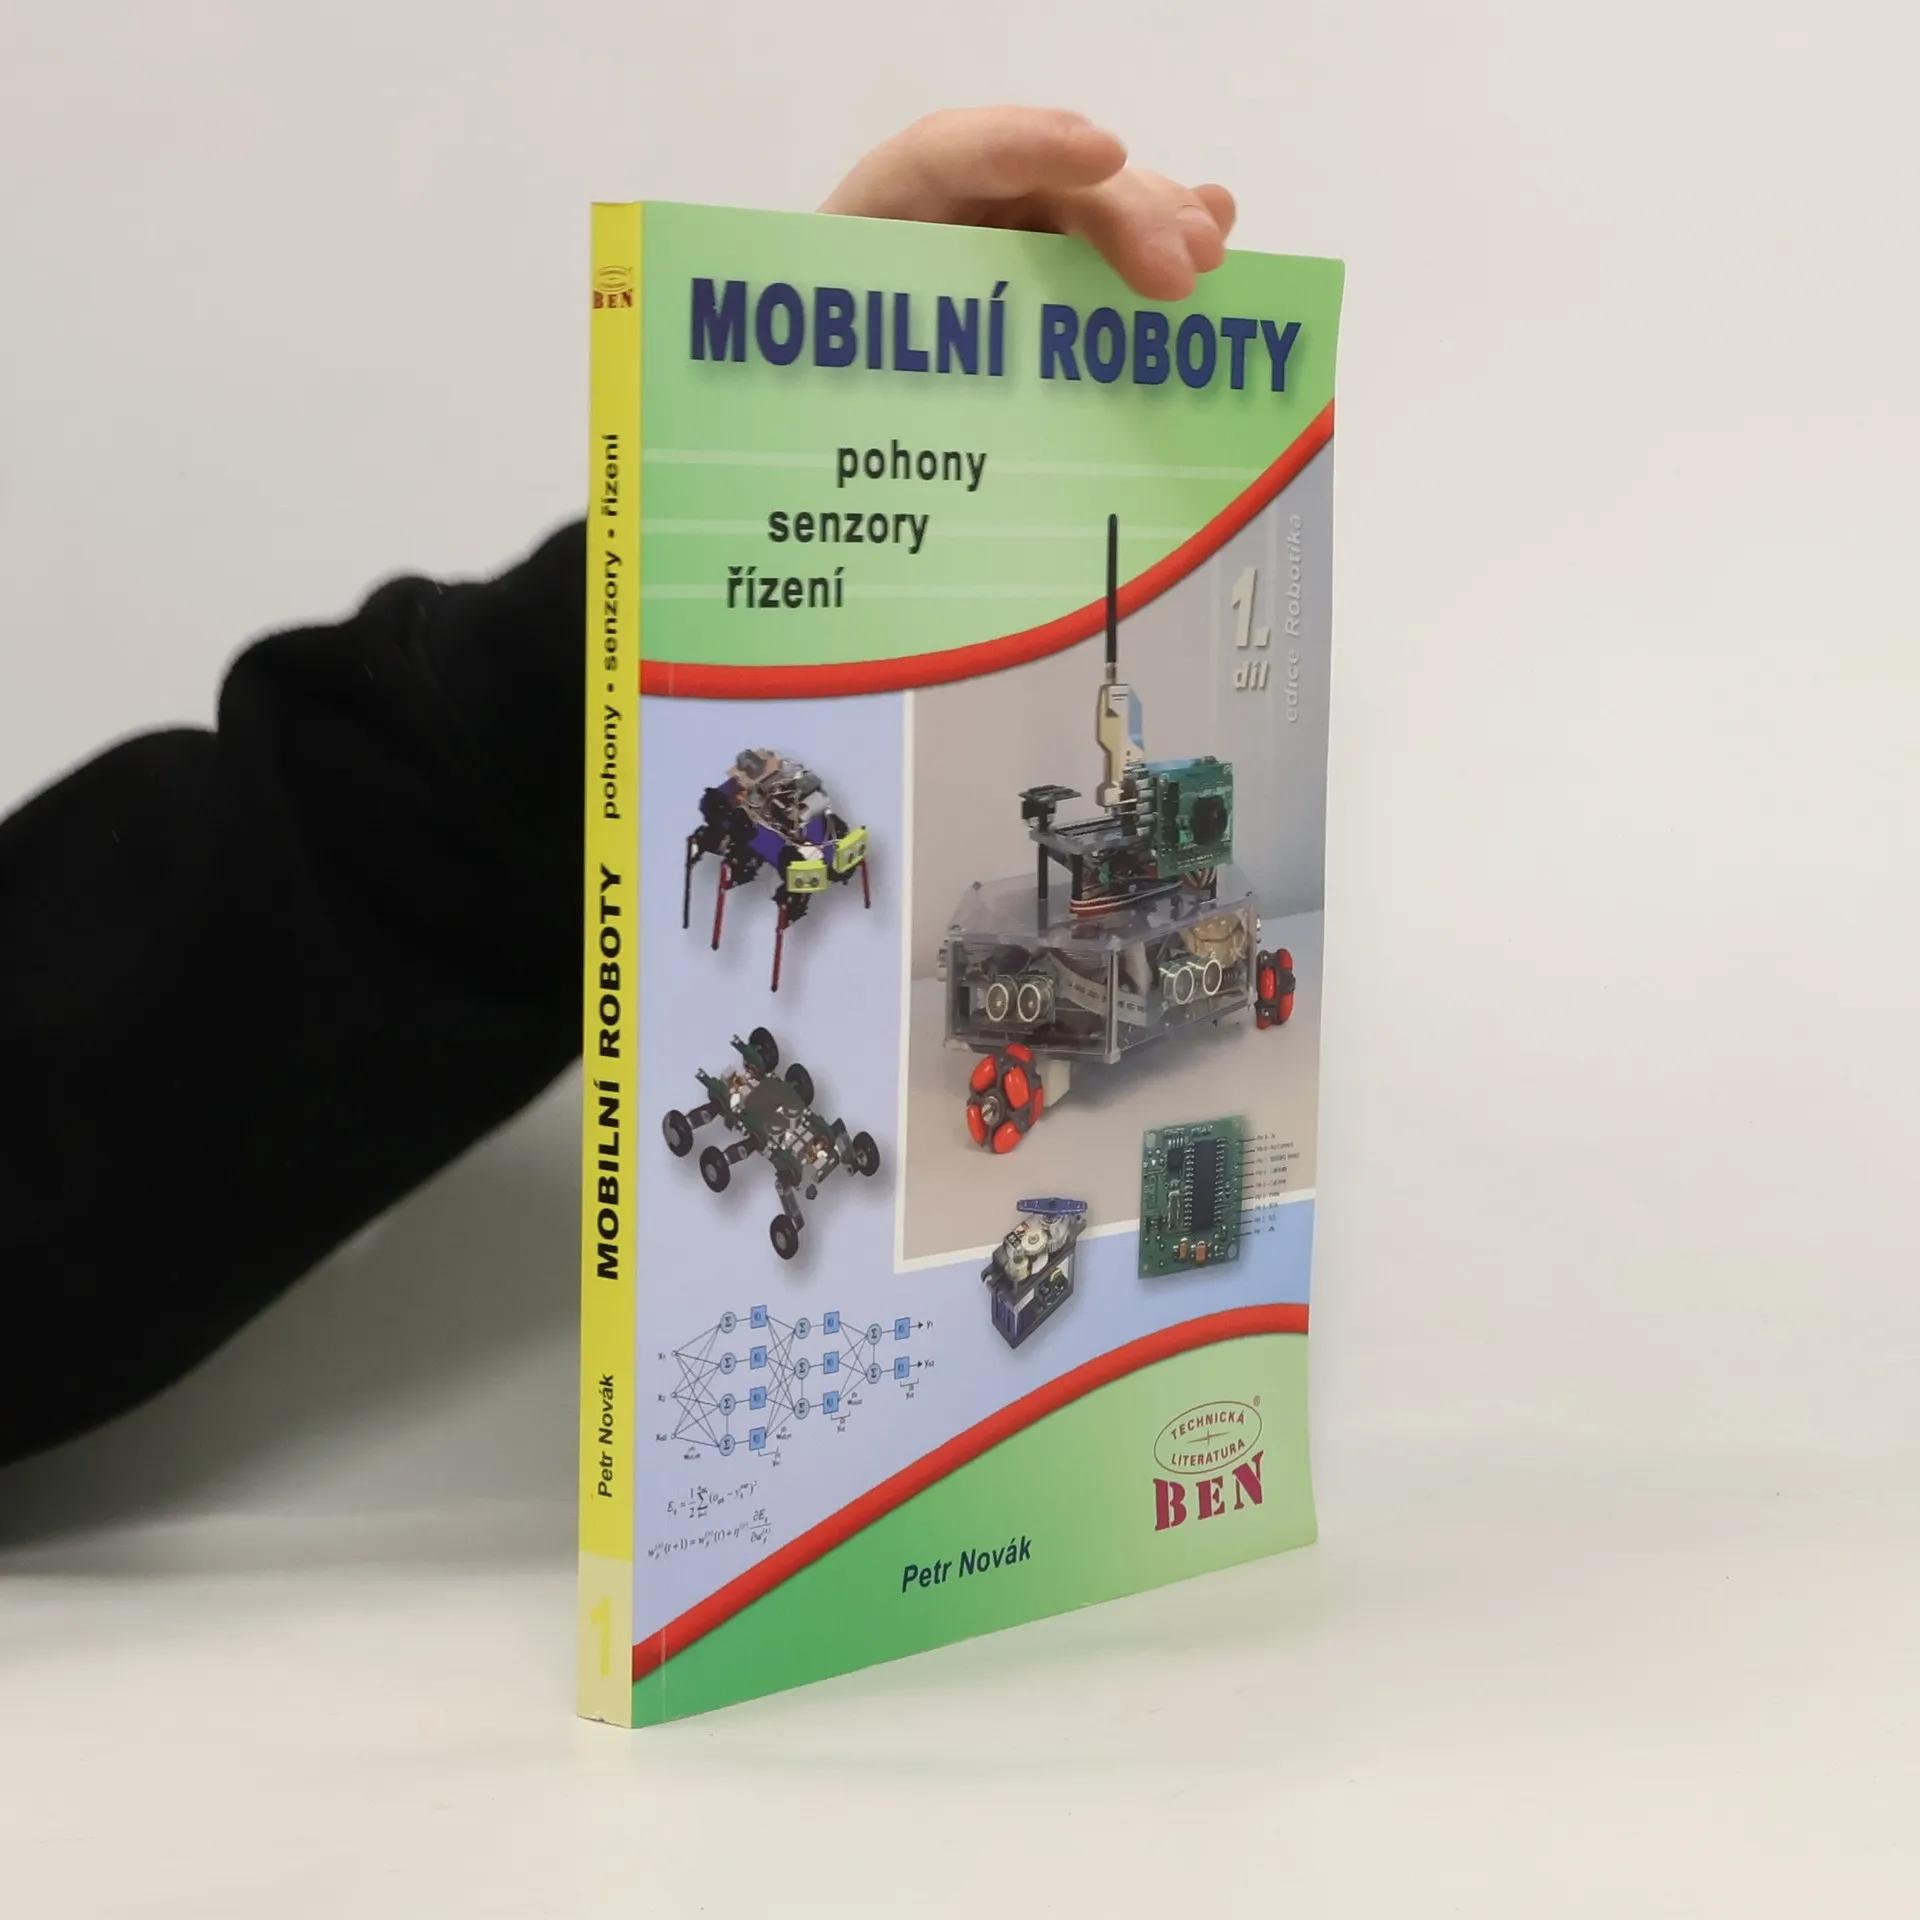
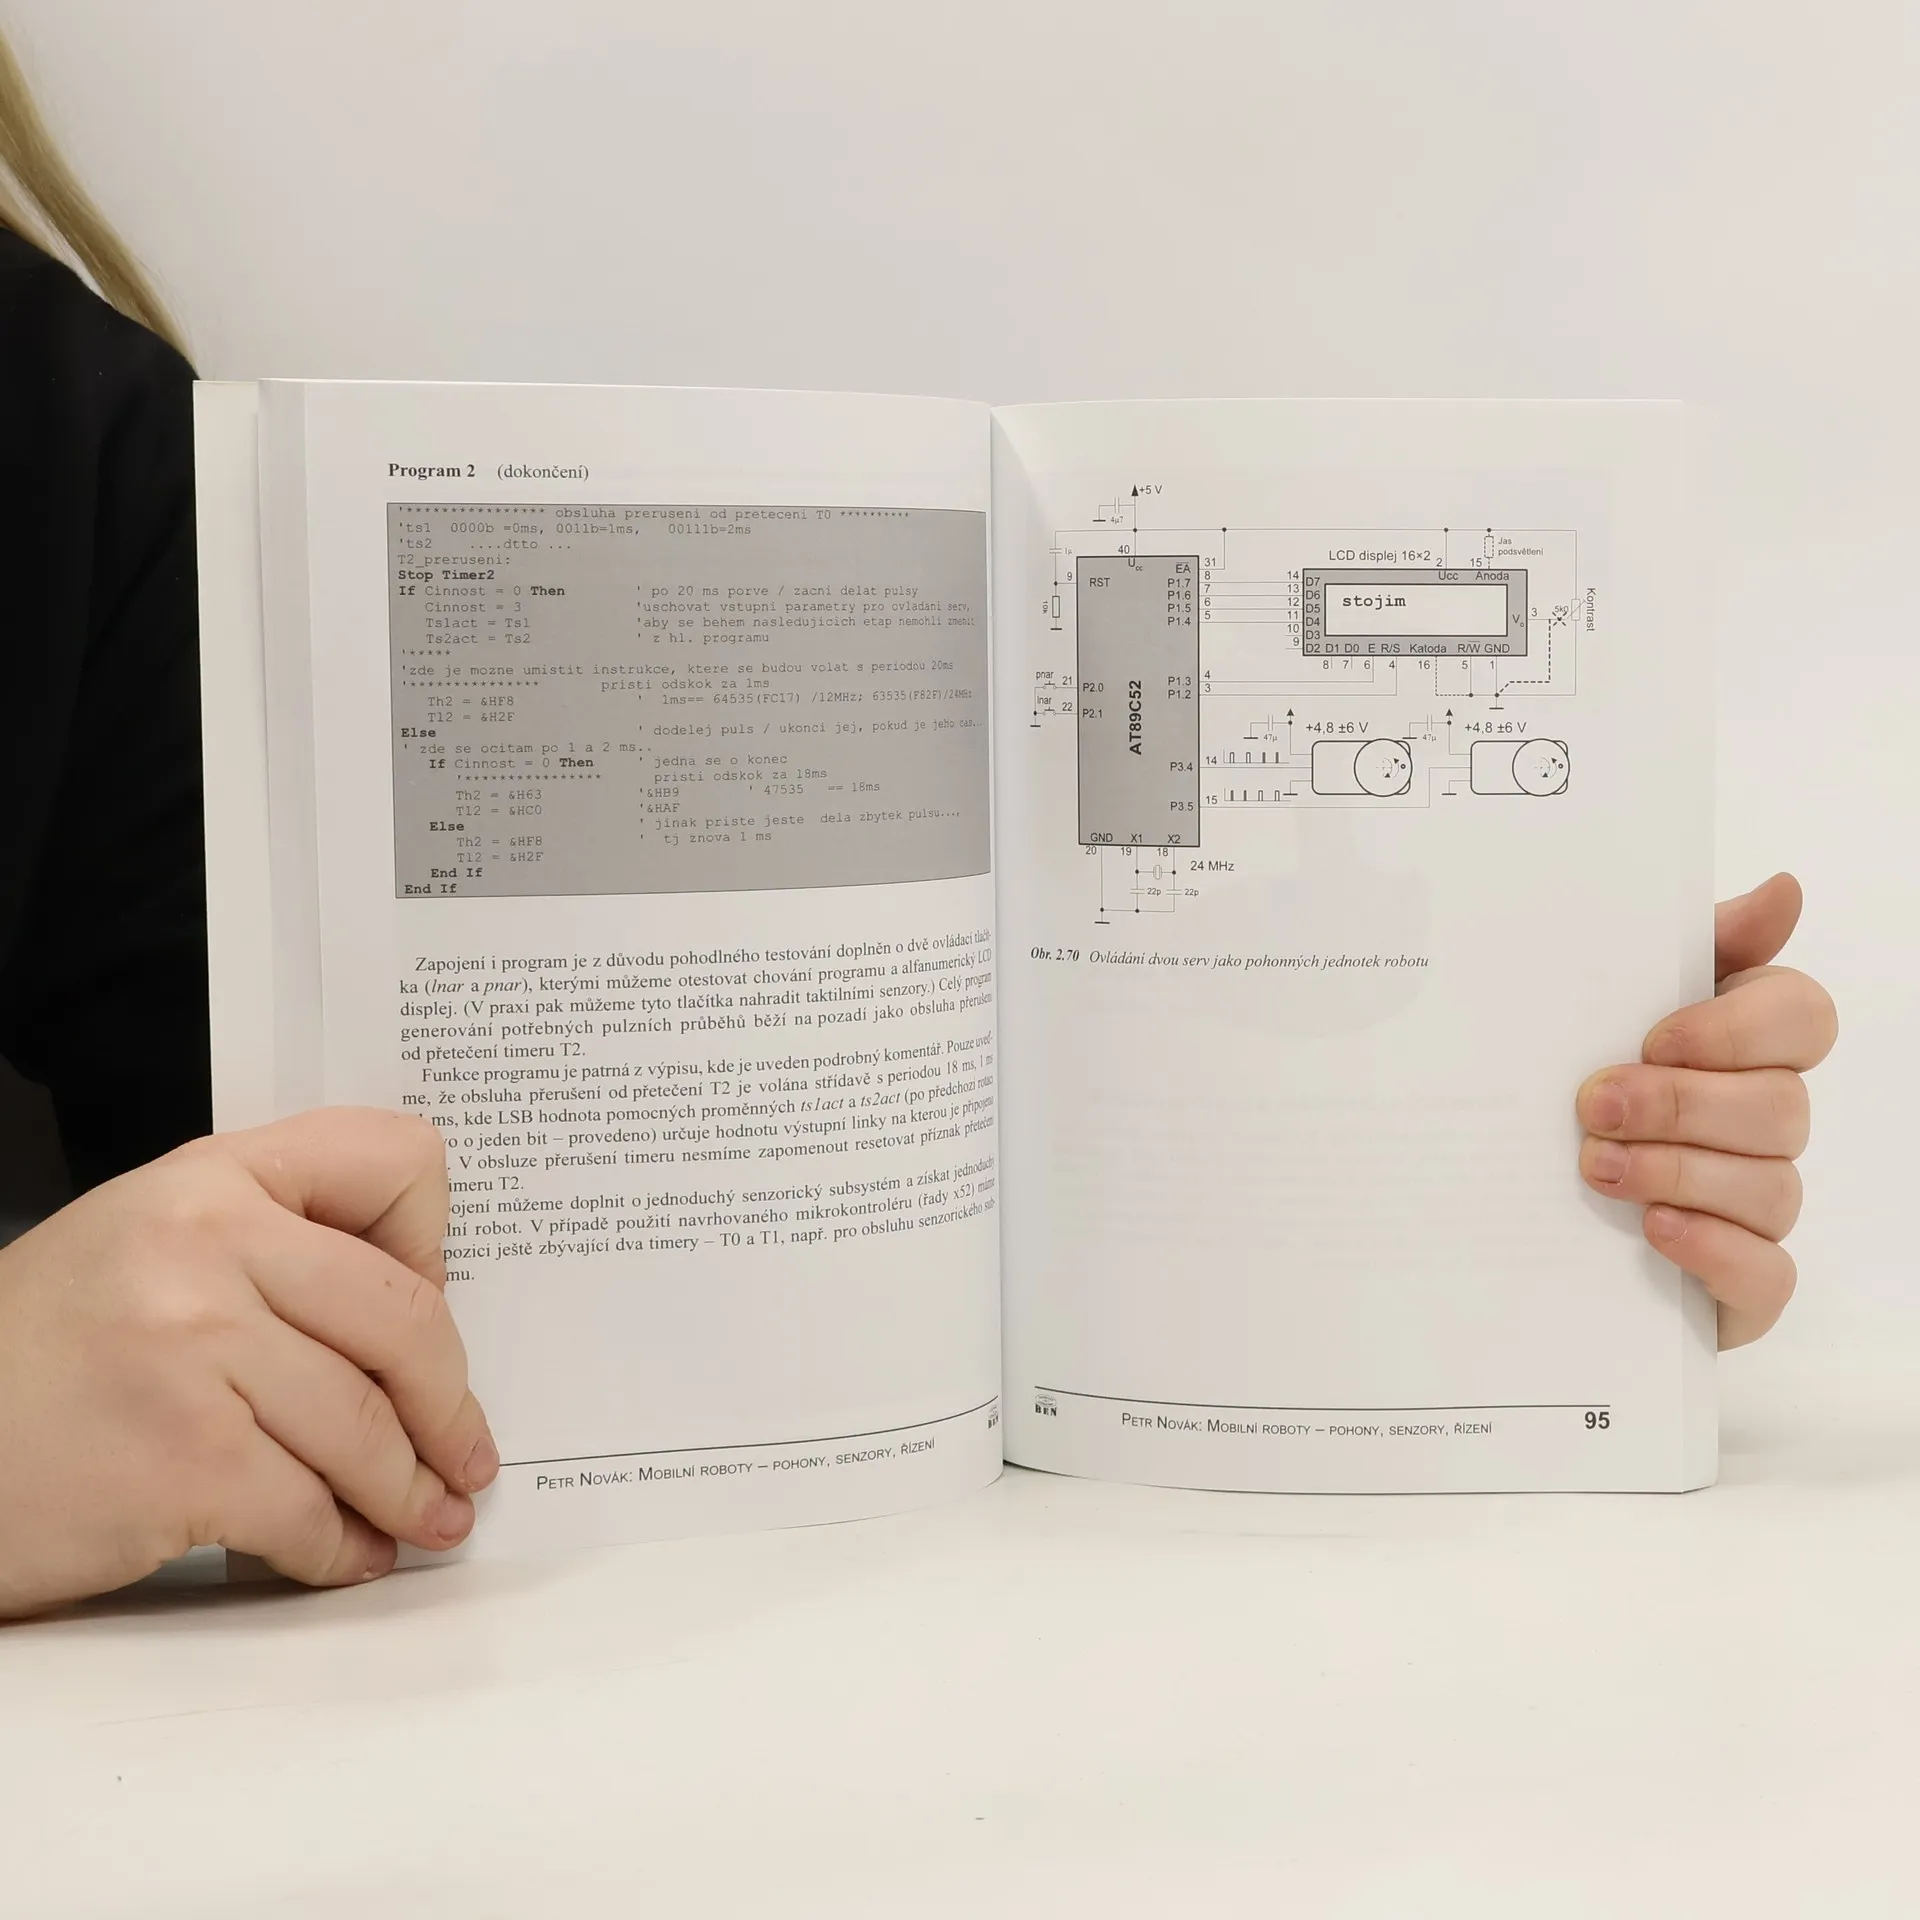
Cílem knihy je poskytnout základní informace potřebné k návrhu, sestavení a oživení mobilního robota schopného různých činností, od sledování čáry po autonomní chování. V jednotlivých kapitolách jsou probrány subsystémy mobilních robotů: podvozková část, pohonný, senzorický, komunikační, řídicí systém a řízení, s důrazem na senzorický a řídicí subsystém. Kniha se zabývá pestrou problematikou a cenné jsou autorovy zkušenosti se stavebními díly, jako je modul bezdrátové komunikace Bluetooth, ultrazvukový detektor překážek sonar SRF04/SRF08 a různé typy motorů. Řazení kapitol začíná stručným popisem řídicího systému postaveného na jednočipovém mikrokontroléru řady x51(52), který může pracovat samostatně nebo ve spolupráci s PC, což usnadňuje pozdější odkazy na vazbu subsystémů na řídicí systém. Na závěr jsou stručně popsány dva projekty mobilních robotů: tříkolového se všesměrovými koly a kráčejícího šestinohého. Subsystémy těchto robotů jsou většinou postaveny na modulech a prvcích popsaných v předchozích kapitolách, což má sloužit jako inspirace pro stavbu vlastního robota.
Zakup książki
Mobilní roboty, Petr Novák
- Język

- Rok wydania
- 2005
- Oprawa
- (miękka)
Metody płatności
Brakuje nam tutaj Twojej recenzji.
- Tytuł
- Mobilní roboty
- Język
- czeski
- Autorzy
- Petr Novák
- Wydawca
- BEN - technická literatura
- Rok wydania
- 2005
- Oprawa
- miękka
- Liczba stron
- 243
- ISBN10
- 8073001411
- ISBN13
- 9788073001414
- Seria
- Kategorie
- Ocena
- 4,65 z 5
- Opis
- Cílem knihy je poskytnout základní informace potřebné k návrhu, sestavení a oživení mobilního robota schopného různých činností, od sledování čáry po autonomní chování. V jednotlivých kapitolách jsou probrány subsystémy mobilních robotů: podvozková část, pohonný, senzorický, komunikační, řídicí systém a řízení, s důrazem na senzorický a řídicí subsystém. Kniha se zabývá pestrou problematikou a cenné jsou autorovy zkušenosti se stavebními díly, jako je modul bezdrátové komunikace Bluetooth, ultrazvukový detektor překážek sonar SRF04/SRF08 a různé typy motorů. Řazení kapitol začíná stručným popisem řídicího systému postaveného na jednočipovém mikrokontroléru řady x51(52), který může pracovat samostatně nebo ve spolupráci s PC, což usnadňuje pozdější odkazy na vazbu subsystémů na řídicí systém. Na závěr jsou stručně popsány dva projekty mobilních robotů: tříkolového se všesměrovými koly a kráčejícího šestinohého. Subsystémy těchto robotů jsou většinou postaveny na modulech a prvcích popsaných v předchozích kapitolách, což má sloužit jako inspirace pro stavbu vlastního robota.